A célgépek és automatizált gyártósorok tervezésekor a mérnökök szinte minden munkanapon szembesülnek az alapvető kérdéssel: sűrített levegővel vagy szervomotorral mozgassák az adott mechanizmust? Mindkét technológiának megvan a maga törzsközönsége a műhelyekben. A pneumatika hívei a robusztus egyszerűséget, a gyors véghelyzeti mozgásokat és az alacsony bekerülési árat emelik ki, míg az elektromos hajtások mellett érvelők a tizedmilliméteres pontosságot és a modern energiagazdálkodást hangsúlyozzák.
A helyes választás ritkán hitvallás kérdése, sokkal inkább fizika és gazdaságtan. Egyetlen elhibázott hajtásválasztás egy háromműszakos gyártósoron éveken át feleslegesen égetheti az elektromos áramot, vagy éppen fordítva: egy feleslegesen túlbonyolított szervorendszer hetekkel tolhatja ki a gép átadási határidejét a bonyolult felprogramozás miatt. Az alábbi elemzés részletesen, mérnöki szemszögből hasonlítja össze a két megközelítést.
Mozgási dinamika és pozicionálási pontosság
A hajtástechnika dinamikai határait a közeg rugalmassága szabja meg. A pneumatikus hengerekben munkát végző levegő összenyomható gáz, ami alapjaiban határozza meg a viselkedését. Amikor a szelepet vezérlő tekercs jelet kap, a kamrában lévő nyomásnak fel kell épülnie ahhoz, hogy legyőzze a dugattyú és a csúszó tömítések nyugalmi súrlódását. Ez a stick-slip jelenség kis sebességeknél akadozó mozgást eredményez, ami 25 mm/s alatti tartományban szinte kizárja a folyamatos, egyenletes előtolást.
Véghelyzettől véghelyzetig terjedő mozgások esetén a pneumatika rendkívül gyors. Egy 25 mm átmérőjű, 150 mm löketű henger képes 180 milliszekundum alatt lefutni a teljes távot, amennyiben a csövezés és a szelepek átfolyási keresztmetszete megfelelően méretezett. A pozicionálási pontosság azonban mechanikai ütközők nélkül szerény. Állítható hidraulikus lökéscsillapítókkal kiegészítve a véghelyzeti ismétlési pontosság nagyjából plusz-mínusz 0,15 mm és 0,25 mm között tartható. Köztes pozíciók megállítása pneumatikus fékkel vagy ellennyomásos szelepekkel elméletileg lehetséges, ám a pontosság a terhelés változásával drasztikusan leromlik, és ritkán jobb plusz-mínusz 1,5 mm-nél.
Az elektromos hajtások, legyenek azok léptetőmotoros orsós hajtások vagy fogasszíjas szervorendszerek, közvetlen mechanikai kapcsolatban állnak a mozgatott tömeggel. Az enkóderes visszacsatolásnak köszönhetően a hajtásszabályzó a másodperc ezredrésze alatt korrigálja az eltéréseket. Egy optikai enkóderrel ellátott golyósorsós szervo lineáris tengely stabilan tudja a plusz-mínusz 0,02 mm-es ismétlési pontosságot, függetlenül attól, hogy a munkadarab tömege 200 gramm vagy éppen 12 kilogramm.
Az elektromos rendszerek vitathatatlan előnye a vezérelhető sebességprofil. Míg a pneumatikus henger a fojtó-visszacsapó szelepek beállításától függően szinte azonnal maximális gyorsulással indul el, addig a szervohajtásnál szoftveresen programozható az S-görbe gyorsulási profil. Ez kíméli a gépvázat, és megakadályozza a szállított alkatrészek kibillenését vagy sérülését hirtelen irányváltásokkor.
Energetikai mérleg: a sűrített levegő valós ára
A gyártóüzemekben a sűrített levegőt gyakran ingyenes közműként kezelik, mint a világítást vagy az ivóvizet. Energetikai szempontból azonban a sűrített levegő az egyik legdrágább ipari energiahordozó. A kompresszorba táplált elektromos energia jelentős része hővé alakul a sűrítés során, további veszteséget jelent a hűtveszárítás, a szűrők nyomásesése és a csőhálózat ellenállása. A betáplált villamos energiának csupán mintegy 11-16 százaléka jelenik meg hasznos mechanikai munkaként a pneumatikus munkahenger dugattyúján.
Ezzel szemben egy korszerű szervohajtás vagy kefe nélküli egyenáramú motor villamos hatásfoka a mechanikai áttétellel együtt is 74 és 86 százalék között mozog. Ráadásul az elektromos hajtás csak akkor fogyaszt érdemi energiát, amikor mozgást végez vagy terhelés alatt tartja a pozíciót. A pneumatikus henger minden egyes ciklusban teljesen feltölti a henger kamráját és a hozzá vezető csöveket 6 bar nyomású levegővel, amelyet a lökethossz elérése után egyszerűen a szabadba pufogtat ki a kipufogócsövön.
Tekintsünk egy gyakorlati példát: egy 40 mm-es dugattyúátmérőjű, 200 mm löketű henger percenként 22 ciklust végez napi 16 órában, évi 240 munkanapon keresztül, 6 bar hálózati nyomáson:
- A henger elméleti levegőfogyasztása lökettérfogat és töltési nyomás alapján körönként mintegy 5,3 normálliter sűrített levegő.
- Éves szinten ez a henger több mint 26 000 normál köbméter sűrített levegőt használ el.
- Ha egy köbméter ipari sűrített levegő előállítási költségét óvatosan 12 forintra becsüljük az áramdíjak és a kompresszorkarbantartás alapján, az éves üzemeltetési költség meghaladja a 310 000 forintot egyetlen henger esetében.
Ugyanezt a mechanikai feladatot egy 200 wattos elektromos szervohenger átlagosan 45-60 wattos felvett teljesítménnyel képes ellátni, mivel a dinamikus gyorsítási szakaszok után alacsony áramfelvétel mellett mozog. Az éves villamosenergia-fogyasztása alig éri el a 210 kilowattórát, ami jelenlegi ipari tarifák mellett 15 000 és 22 000 forint közötti éves költséget jelent. Nem beszélve a sűrített levegős hálózatok rejtett veszteségéről: egyetlen elöregedett, 1,5 mm átmérőjű szivárgás a csatlakozónál évente önmagában elvisz 80 000 forintnyi energiát, mialatt csendben sziszeg a gép hátuljában.
Beüzemelési és komponensköltségek összevetése
A beszerzési árak (CAPEX) terén a pneumatika évtizedek óta megkérdőjelezhetetlen előnnyel rendelkezik. Egy szabványos ISO 15552 szabványú munkahenger, a hozzá tartozó két darab fojtószelep, a két mágneses végálláskapcsoló és egy ötszelepes monostabil mágnesszelep beszerzési ára töredéke egy hasonló lökethosszú szervorendszernek. Kis költségvetésű gépeknél vagy alacsony ciklusszámú állomásokon ez a tényező önmagában eldönti a választást.
| Rendszerelem | Pneumatikus hajtásrendszer | Elektromos szervohajtás |
|---|---|---|
| Mozgató egység | Szabvány henger: 25 000 - 55 000 Ft | Golyósorsós lineáris tengely: 180 000 - 340 000 Ft |
| Vezérlő/meghajtó elem | Mágnesszelep sziget: 35 000 Ft/szelephely | Szervóerősítő vagy léptetővezérlő: 120 000 - 280 000 Ft |
| Vezetékezés és szerelvények | Poliuretán cső és gyorscsatlakozók: 6 000 Ft | Árnyékolt motor- és enkóderkábelek: 35 000 - 65 000 Ft |
| Pozíció visszajelzés | Mágneses reed relék: 12 000 Ft (2 db) | Beépített abszolút/inkrementális enkóder: alaptartozék |
| Biztonsági leválasztás | Gyorsleeresztő szelep, zónaszelep: 45 000 Ft | Safe Torque Off (STO) funkció a hajtáson: beépítve |
A beüzemelési idő tekintetében a kép jóval árnyaltabb. Egy pneumatikus hajtás mechanikai beépítése egyszerű: fel kell csavarozni a fejet, csatlakoztatni a 6 mm-es vagy 8 mm-es csöveket, bekötni a 24 voltos mágnesszelep jeleit a digitális kimeneti kártyára, és a rendszer alapvetően működőképes. A finomhangolás viszont mechanikus szöszmötölést igényel: a technikusnak csavarhúzóval kell beállítania a fojtó-visszacsapó szelepeket és a hidraulikus ütközőket, amit a csarnok nyomásingadozásai miatt olykor napokkal később meg kell ismételni.
Az elektromos hajtás beüzemelése szoftveres tudást igényel. Paraméterezni kell a motoráramokat, be kell állítani az áttételeket, el kell végezni a PID szabályzási kör auto-tuningját, és integrálni kell a hajtást a PLC kommunikációs hálózatába (például Profinet vagy EtherCAT protokollon). Ez a tervezési és felprogramozási fázisban több mérnöki órát emészt fel. Amikor viszont a paraméterek már rögzítve vannak a PLC projektben, egy esetleges gépcsere vagy duplikálás esetén a másolás és letöltés perceket vesz csak igénybe, kézi csavargatás nélkül.
Karbantartási igény és hibakeresési idő
A két rendszer karbantartási profilja merőben eltér egymástól. A pneumatikus alkatrészek kevés törődést igényelnek a beüzemelést követő első 2-3 millió ciklusban, feltéve, hogy a sűrített levegő megfelel a vonatkozó ISO tisztasági osztályoknak. Ha a szárító meghibásodik, vagy az olajszűrő eltömődik, a nedvesség kikezdi a poliuretán és NBR tömítéseket. A hibaelhárítás a klasszikus mechanikai detektívmunka terepe: a karbantartók szappanos vízzel vagy ultrahangos szivárgáskeresővel járják a gép belsejét a láthatatlan veszteségek után kutatva.
A pneumatika nagy előnye az úgynevezett kegyes elhasználódás. Egy kopott tömítésű munkahenger nem áll meg azonnal hibaüzenettel. Először csak csökken a tolóereje, kicsit lelassul a lökete, de a gép még ótermészetes megújulás vagy napokon át termelhet, míg a tervezett karbantartási idősávban elvégzik a cserét. Egy szabványos pneumatikus hengert egy általános karbantartó 20 perc alatt le tud cserélni egy tartalék darabra, különösebb szoftveres jogosultság nélkül.
Az elektromos hajtások ezzel szemben digitális diagnosztikát nyújtanak. A hajtásvezérlő azonnal észleli, ha megnő a mechanikai ellenállás egy szoruló csapágy miatt, és túlnyomaték vagy pozíciókövetési hiba (following error) formájában pontos hibakódot küld a vezérlőnek. Nincs találgatás: a kijelző megmondja, melyik tengelyen mekkora túláram keletkezett.
A hibaelhárítás ideje azonban elhúzódhat, ha nincs helyben szakképzett automatizálási mérnök. Egy sérült enkóderkábel a kábelláncban szakaszos kommunikációs hibákat okozhat, amelyek műszeres mérést és oszcilloszkópos vizsgálatot igényelhetnek. Ha pedig a szervovezérlő elfüstöl egy túlfeszültség miatt, az új egység felparaméterezése és a nullpont (homing) újrakalibrálása mérnöki beavatkozást követel meg, mielőtt a gyártás újraindulhatna.
Helyigény a gépvázon belül
A géptervezés során a rendelkezésre álló hely gyakran kritikusabb szempont, mint maga a komponens ára. Egy robotcella belsejében vagy egy forgóasztalos körasztalon minden köbcentiméterért küzdeni kell. A hajtások beépítési méreteit két szempontból kell vizsgálni: magán a mozgó mechanizmuson, valamint a villamos kapcsolószekrényben.
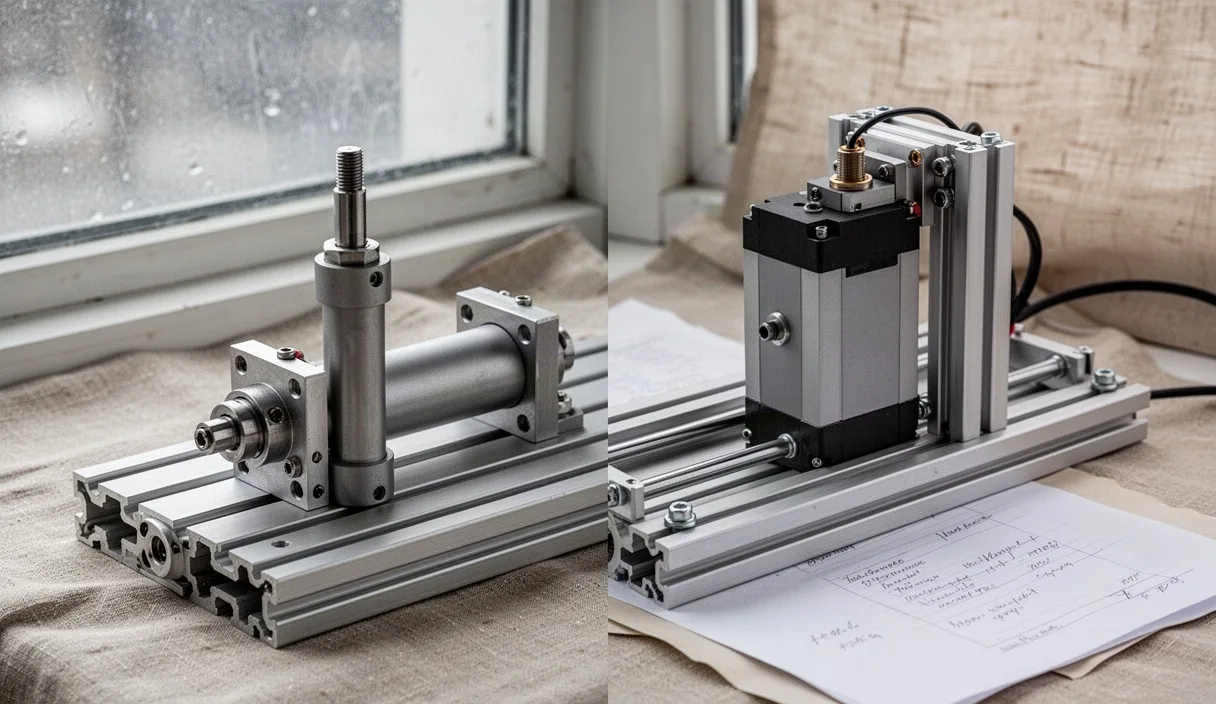
A mechanikai oldalon a pneumatika vitathatatlanul karcsúbb kialakítást tesz lehetővé. A pneumatikus henger háza nem tartalmaz motort, nincs mellette fogaskerekes áttétel, a dugattyúrúd közvetlenül fejti ki az erőt. Kifejezetten szűk helyeken kompakt hengerek alkalmazhatók, amelyek beépítési hossza alig haladja meg a lökethossz és a végzáró fedelek összegét. A tömeg is lényegesen kisebb: a megfogófejen (end-of-arm tooling) elhelyezett pneumatikus megfogó vagy rövid löketű henger nem terheli felesleges plusz súllyal az ipari robot karját, ami gyorsabb mozgásciklust tesz lehetővé.
Az elektromos lineáris tengelyek ezzel szemben jelentős helyet követelnek a mechanikán belül. A golyósorsó vagy a fogasszíj meghajtásához egy villanymotort kell csatlakoztatni. Ez elhelyezhető axiálisan (a tengely meghosszabbításaként, ami jelentősen növeli a beépítési hosszt) vagy párhuzamosan (egy szíjas áttétellel a henger teste mellett visszahajtva, ami viszont a szélességet növeli meg). Továbbá számolni kell a motor- és enkóderkábelek hajlítási sugarával: egy ipari flexibilis kábelnél a védőcsőben minimum 75 mm és 120 mm közötti rádiuszt kell hagyni, ami komoly fejtörést okoz a tervezőnek szűk gépterekben.
A kapcsolószekrényben viszont fordul a kocka. Egy 16 tengelyes elektromos rendszer vezérlői szépen sorba rendezhetők a DIN sínen. Ezzel szemben a pneumatikus rendszernek szelepszigetekre van szüksége, amelyeket gyakran a szekrényen kívül, a gépvázon kell elhelyezni, kiegészítve levegőelőkészítő blokkal (szűrő, nyomásszabályzó, lassú feltöltő szelep). A szelepektől a munkahengerekig futó sűrített levegő csövek kötegei jóval nagyobb keresztmetszetet és tágasabb kábelcsatornákat igényelnek, mint a modern hibrid kábelek, amelyek egyetlen burkolaton belül viszik át a tápfeszültséget és a digitális kommunikációt.
Gyakorlati segédlet a megfelelő technológia kijelöléséhez
Hogy elkerüljük az elhamarkodott döntéseket, célszerű egy strukturált értékelési folyamaton végighaladni a koncepciótervezés fázisában. Az alábbi lépések segítenek meghatározni az optimális technológiát az adott funkcióhoz:
A megállási pozíciók számának feltárása
Amennyiben a mechanizmusnak kizárólag két végállása van (például alkatrész-kilökés, egyszerű leszorítás, védőajtó nyitás-zárás), a pneumatika a legkézenfekvőbb és legolcsóbb megoldás. Ha a folyamat kettőnél több pozíciót követel meg, vagy ha a termékváltás során a lökethosszat a receptúrából kell átállítani anélkül, hogy a gépkezelő csavarkulccsal állítgatná a mechanikus ütközőket, az elektromos hajtás a kötelező választás.
A terhelési és sebességprofil ellenőrzése
Ha a megmunkálandó felület finom rávezetést vagy kontrollált erejű illesztést igényel (például csapágybepréselés, műanyag patent bepattintása, törékeny üvegfiola kezelése), az elektromos hajtás zárt hurkú nyomatékszabályzása elengedhetetlen. A pneumatika hajlamos a túllövésre: amikor a mechanikai ellenállás hirtelen megszűnik, a gáz kitágul, és a dugattyú hirtelen felgyorsulva roncsolhatja az érzékeny alkatrészt.
Ciklusszám és üzemidő számítása
Alacsony ciklusszámú gépeknél (napi néhány tucat mozgás, manuális szerelőasztalok reteszelése) a levegőfogyasztás költsége elhanyagolható, a beruházási költség minimalizálása az elsődleges szempont. Három műszakban, évi 4500 óránál többet futó automata rendszereknél a számítás szinte mindig az elektromos hajtások felé billenti a mérleget, mivel a magasabb CAPEX az energiamegtakarítás révén 14-22 hónap alatt megtérül.
Környezeti feltételek vizsgálata
Vannak ipari környezetek, ahol a fizika felülír minden gazdaságossági számítást. Robbanásveszélyes (ATEX) zónákban, folyamatos gőzborotvás mosást igénylő élelmiszeripari vágóhidakon vagy erős mágneses mezők közvetlen közelében a pneumatika az ésszerű választás. A tiszta sűrített levegő nem okoz szikrát, nincsenek benne beázásra érzékeny áramkörök, és a tiszta rozsdamentes acél hengerek a legagresszívabb lúgos lemosásnak is ellenállnak.
Gyakori tévedések és tervezési hibák
A gépek életciklusát vizsgáló auditok során a mérnökök rendre ugyanazokba a típushibákba botlanak. Az alábbi csapdákat érdemes elkerülni:
- Munkahengerek túlméretezése a sebesség növelése érdekében: Gyakori hiba, hogy a tervező azért választ 50 mm-es hengert a szükséges 32 mm-es helyett, hogy a mozgás gyorsabb legyen. A valóságban a nagyobb hengerhez nagyobb levegőmennyiséget kell a csöveken átpréselni, így a sebesség gyakran csökken, a levegőfogyasztás pedig 140 százalékkal megnő.
- Elektromos hajtás alkalmazása egyszerű pozicionáláshoz poros környezetben: Egy standard, nyitott profilú golyósorsós szervo beépítése egy fémforgácsoló cella vagy faipari csiszológép munkaterébe gyors mechanikai tönkremenetelhez vezet. Ha a védettségi osztály nincs megfelelően megválasztva (legalább IP65), a finom por hetek alatt tönkreteszi a kocsik golyópályáit.
- A mechanikai zuhanásgátlás figyelmen kívül hagyása: Függőleges elektromos Z-tengelyeknél a szervomotor lekapcsolásakor (például vészleálláskor) a hajtás szabaddá válhat. Tervezési hiba kizárólag a szoftveres reteszelésre támaszkodni: a motort beépített rugóterhelésű fékkel kell rendelni, vagy külső vezérelt rögzítőpatront kell beépíteni a lezuhanás megakadályozására.
- A táphálózat ingadozásának figyelmen kívül hagyása: Amikor egy pneumatikus gépet olyan csarnokba telepítenek, ahol a hálózati nyomás 4,5 és 7,2 bar között ingadozik a szomszédos homokfúvó berendezés miatt, a gép ciklusideje folyamatosan elmászik. A pneumatika tervezésekor mindig a legkisebb garantált helyi nyomásra (többnyire 5 bar) kell végezni az erőtani méretezést.
Következő lépések a géptervezés során
Amikor a koncepció vázlatai már a képernyőn vannak, érdemes szisztematikusan lezárni a hajtástechnikai kérdéseket. Ne hagyatkozzon megszokásokra vagy korábbi projektek reflexszerű másolására.
- Mérje fel a célgép rendelkezésére álló infrastruktúrát. Ha a fogadó csarnokban a sűrített levegő hálózat kapacitása már most a határon mozog, egy nagyobb pneumatika-igényű gép új kompresszor beállítását kényszerítheti ki, ami azonnal a megrendelő nyakába varr milliós költségeket.
- Használja a hajtásgyártók ingyenes szimulációs szoftvereit a pontos tömeg és súrlódási adatok megadásával. A szoftverek pontosan kirajzolják a szükséges dinamikai nyomatékgörbét, megelőzve az elektromos motorok indokolatlan felülméretezését.
- Készítsen egyszerű teljes birtoklási költség (TCO) kalkulációt a gép várható 5 éves élettartamára. Ha az elektromos tengely felára 250 000 forint, de az energiamegtakarítás évente 180 000 forint, a döntést számok támasztják alá a megrendelő felé.
- Amennyiben a gép munkavédelmi szempontból veszélyes zónát fed le (például manuális kezelői beavatkozás történik a présterületen), vonjon be gépbiztonsági szakértőt. A pneumatikus vezérlőkörök biztonsági szelepeinek (MS6-SV kategória) kialakítása, valamint a szervohajtások Safe Torque Off (STO) vagy Safe Limited Speed (SLS) funkcióinak validálása szigorú szabványi (EN ISO 13849-1) előírásokhoz kötött.