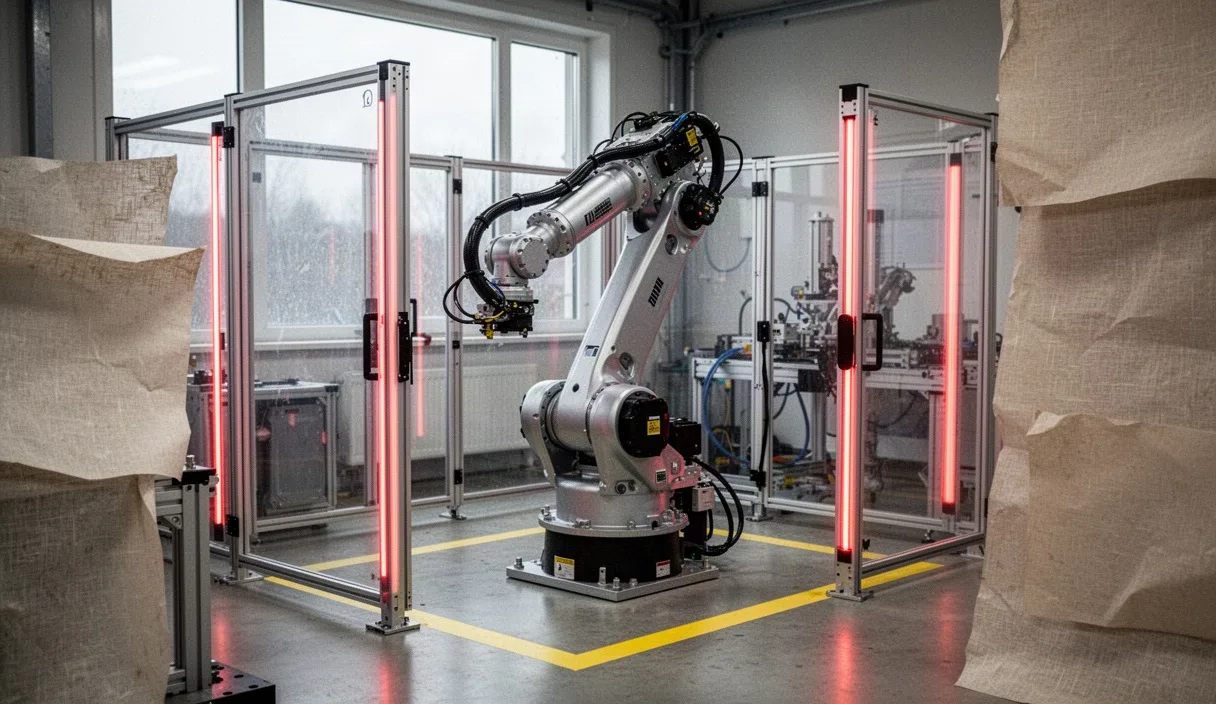
Amikor egy hatcsuklós ipari robot percenként negyven alkatrészt mozgat meg, a munkatér fizikai határa nem pusztán elméleti vonal a padlón. A robotkarok nagy tömegeket mozgatnak komoly sebességgel, és a pneumatikus vagy szervo hajtások tehetetlensége miatt a megállás soha nem történik meg a másodperc törtrésze alatt. A biztonsági zónák pontos méretezése dönti el, hogy egy váratlan emberi belépés esetén a gép még a veszélyes pont elérése előtt teljesen mozdulatlanná válik-e, vagy baleset történik.
Sokan esnek abba a hibába, hogy a védőkerítést vagy az optoelektromos érzékelőt egyszerűen oda helyezik el, ahol még éppen maradt egy kis hely az üzemcsarnokban. A szabályos géptervezés ennél lényegesen szigorúbb mérnöki számításokat követel meg. A védelmi vonal és a veszélyforrás közötti távolságnak szigorú összefüggésben kell állnia a gép mechanikai reakcióidejével, a vezérlés késleltetésével és az emberi test mozgási sebességével.
Vonatkozó szabványok és alapvető kockázatértékelés
Az Európai Unió területén üzembe helyezett robotcellák biztonsági kialakítását az MSZ EN ISO 12100 gépbiztonsági alapszabvány határozza meg, amely a kockázatértékelés módszertanát rögzíti. Robotrendszerek esetében ezt egészíti ki az MSZ EN ISO 10218-1 és 10218-2 szabványpár, amely kifejezetten az ipari robotok és az integrált robotcellák biztonsági követelményeit taglalja. Egyetlen védelmi mezőt sem lehet kijelölni anélkül, hogy először felmérnénk a robotkar maximális kinyúlását, a megfogó szerkezet saját mozgását és a mozgatott munkadarab geometriáját.
A kockázatértékelés során meg kell határozni a szükséges teljesítményszintet (Performance Level, PL) az MSZ EN ISO 13849-1 szabvány szerint. Egy nehéz autóipari elemeket hegesztő, nagy tehetetlenségű robotkar esetében a biztonsági funkcióknak szinte kivétel nélkül el kell érniük a PL d vagy PL e szintet, Cat 3 vagy Cat 4 kategóriájú architektúrával kiegészítve. Ez a gyakorlatban redundáns hardveres felépítést és folyamatos öndiagnosztikát jelent a vezérlőrendszer minden elemében.
A folyamat nem merül ki a katalógusadatok áttekintésében. A tervezőcsapatnak számolnia kell a kezelő személyzet szándékolatlan mozdulataival, a felülről vagy alulról történő benyúlási kísérletekkel, valamint a karbantartási üzemmód speciális veszélyeivel is. Amennyiben kétség merül fel a jogi és műszaki megfelelőség terén, akkreditált gépbiztonsági szakértő bevonása javasolt a végső dokumentáció lezárása előtt.
A gép leállási idejének és a kézsebességnek a kapcsolata
A biztonsági távolság kiszámításának kulcseleme a teljes leállási idő (T). Ez az érték nem egyenlő a robot vezérlőjének reakcióidejével. A lánc a védelmi eszköz (például egy biztonsági fényfüggöny) érzékelési idejével indul, folytatódik a biztonsági PLC logikai feldolgozási idejével, a robotvezérlő bemeneti kártyájának késleltetésével, és a mechanikus fékek fizikai rázáródásával fejeződik be.
A szabványok az emberi test részeinek közelítési sebességét tapasztalati értékek alapján határozzák meg. A nemzetközileg elfogadott MSZ EN ISO 13855 szabvány kézközelítés esetén 2000 mm/s referencia-sebességgel számol, amennyiben a behatolási távolság kicsi. Ha a védelmi eszköz távolabb helyezkedik el, és a teljes test belépéséről beszélünk, a számítási modell 1600 mm/s gyaloglási sebességre vált át. Ha a tervező túlságosan optimistára veszi a gép leállási idejét, a dolgozó gyorsabban érheti el a présszerszámot, mint ahogy a fékpofák elvégeznék a dolgukat.
| Komponens a leállási láncban | Tipikus késleltetés (ms) | Kritikus tényező |
|---|---|---|
| Optoelektromos fényfüggöny | 14 - 38 ms | Felbontás és fénysugarak száma |
| Biztonsági relé vagy F-PLC ciklus | 8 - 25 ms | Buszrendszer (pl. Profisafe) ciklusideje |
| Robotvezérlő biztonsági bemenet | 15 - 45 ms | Belső felügyeleti rutin futása |
| Mechanikai fék és tömeg leállása | 80 - 320 ms | Szerszámsúly, sebesség és fékbetét kopása |
A táblázatban szereplő értékek jól mutatják, hogy a mechanikus fékezés teszi ki a leállási idő legnagyobb részét. Emiatt a régebbi, kopott mechanikájú gépeknél a leállási idő mérése kötelező feladat: speciális mérőműszerrel kell regisztrálni a mechanikai megállást a biztonsági jel kiadásától számítva, és a kapott maximumot kell behelyettesíteni a képletekbe.
Fényfüggönyök távolságának matematikai kiszámítása
A fényfüggönyök védelmi távolságának meghatározásához az MSZ EN ISO 13855 szabványban rögzített alapegyenletet alkalmazzuk. Az alapképlet egyszerű formája:
S = (K x T) + C
Ahol S a minimális biztonsági távolság milliméterben, K az emberi test vagy testrész megközelítési sebessége (mm/s), T a rendszer teljes leállási ideje másodpercben, C pedig a behatolási mélységből adódó póttávolság, amely a fényfüggöny optikai felbontásától függ.
Tekintsünk egy gyakorlati példát. A robotcella adagoló nyílásába 14 mm felbontású, ujjvédelmi fényfüggönyt építünk be. A fényfüggöny válaszideje 18 ms, a biztonsági vezérlő késleltetése 12 ms, a robotkar mechanikai megállása a legrosszabb pozícióban és maximális terhelés mellett 190 ms. A teljes rendszer leállási ideje tehát T = 0,018 + 0,012 + 0,190 = 0,220 másodperc.
- A kézsebesség értéke K = 2000 mm/s.
- A behatolási távolság képlete 14 mm-es felbontásnál: C = 8 x (d - 14), ahol d az optikai felbontás. Itt C = 8 x (14 - 14) = 0 mm.
- A minimális távolság számítása: S = (2000 x 0,220) + 0 = 440 mm.
Amennyiben a számított S érték kisebb lenne 100 mm-nél, a szabvány előírása szerint akkor is minimálisan 100 mm-t kell megtartani. Ha 30 mm-es kézvédelmi függönyt választunk, a képlet szerinti C érték jelentősen megnő: C = 8 x (30 - 14) = 128 mm. Ugyanazon gép mellett a szükséges távolság máris 440 + 128 = 568 mm-re növekszik. A nem megfelelő felbontás megválasztása értékes négyzetmétereket vesz el a csarnokból.
Biztonsági lézerszkennerek figyelmeztető és védelmi mezői
A horizontálisan vagy vertikálisan pásztázó biztonsági lézerszkennerek nagyobb rugalmasságot adnak, de a konfigurálásuk több figyelmet követel meg. A szkennerek kétféle zónát kezelnek: a figyelmeztető mezőt (warning zone) és a védelmi mezőt (safety/protective zone). A figyelmeztető mező megsértésekor elegendő fény- vagy hangjelzést adni, esetleg a robot munkasebességét visszavenni egy csökkentett értékre. A védelmi mező átlépése viszont azonnali vészleállítást vagy felügyelt megállást (Stop 0 vagy Stop 1 kategória) kell, hogy kiváltson.
A szkennerek optikai elven működnek, így a por, a vibráció vagy a rossz fényvisszaverődés téves leállásokat generálhat. A védelmi zóna kontúrjának megrajzolásakor hozzá kell adni a gyártó által megadott mérési toleranciát, amely optikától függően 50 - 120 mm között mozog. Ehhez jön még hozzá a padló egyenetlenségéből vagy az oszlop remegéséből fakadó elmozdulás értéke.
Gyakori megoldás a többzónás konfiguráció, ahol a robotkar pillanatnyi mozgásiránya határozza meg az aktív mezőt. Amikor a kar a cella bal oldalán hegeszt, a jobb oldali szkennerzóna lekicsinyíthető, így a gépkezelő előkészítheti a következő raklapot. Ez az eljárás dinamikus mezőváltást igényel biztonsági enkóderek vagy megbízható határadatok alapján, ügyelve arra, hogy a zónaváltás ideje ne csökkentse a reakcióidőt.
Reteszelt ajtók és vészkörök bekötési elvei
A fizikai védőburkolatok és karbantartó ajtók reteszelése mechanikus vagy érintésmentes biztonsági kapcsolókkal történik. Nagy tehetetlenségű robotok esetében a sima nyitásérzékelő nem elegendő: rugóerős vagy mágneses reteszelésű biztonsági zárat kell alkalmazni. Ez a zár mindaddig mechanikusan zárva tartja az ajtót, amíg a gép belső mozgása teljesen meg nem szűnik, megelőzve, hogy valaki a megállási fázis alatt lépjen be a veszélyzónába.
A bekötési elveknél a hibafelismerés a döntő tényező. Az alábbi szempontok alapvetőek:
- Kétcsatornás bekötés: Minden biztonsági érintkezőt párhuzamosan két független bemenetre kell kapcsolni a PL d vagy PL e szint eléréséhez.
- Keresztzárlat felügyelet: A tesztimpulzusos kimenetek használatával a vezérlő azonnal felismeri, ha a két vezeték sérülés miatt összeér, vagy testzárlat keletkezik.
- Kényszerműködtetésű érintkezők: Hagyományos relék helyett csak mechanikusan összekapcsolt érintkezős biztonsági relék használhatók, amelyeknél az érintkezők összeragadása nem rejthet el veszélyes állapotot.
A vészleállító nyomógombokat (E-Stop) soha nem szabad egyszerű üzemi stopként kezelni. A gombafejű nyomógomb lenyomása hardveres szinten kell, hogy bontsa a hajtások energiaellátását biztonsági kontaktorokon vagy a frekvenciaváltók STO (Safe Torque Off) bemenetein keresztül. A szoftveres vezérlés önmagában nem tekinthető biztonsági funkciónak.
Éves biztonsági felülvizsgálat és jegyzőkönyvezés
A biztonsági rendszerek állapota az idő múlásával romlik. A pneumatikus fékek tömítései kopnak, a mechanikus rugók fáradnak, az optikai lencsék bemattulnak, és a gépek sem válnak fiatalabbá az évek során. Emiatt a jogszabályok kötelezővé teszik a védelmi berendezések rendszeres, dokumentált felülvizsgálatát, amelyet legalább évente egyszer el kell végezni.
A felülvizsgálat során szakműszeres leállási idő mérést kell végezni. A mérés során a tesztelő egység fizikai triggerjelet ad a védelmi eszköznek, és egy nagy felbontású enkóder vagy gyorsulásmérő segítségével regisztrálja a robotkar tényleges megállását. Ha a mért leállási idő akár csak 30 milliszekundummal is megnőtt az előző évhez képest, a biztonsági távolságot újra kell kalkulálni, vagy a hajtáslánc fékrendszerét azonnal fel kell újítani.
A jegyzőkönyvnek tartalmaznia kell az alkalmazott szabványok listáját, a mérési környezet adatait, a próbatestek méretét, az optikai eszközök tisztasági állapotát és a szoftveres biztonsági paraméterek ellenőrző összegét (CRC kód). Ezen hivatalos dokumentum nélkül a berendezés üzemeltetése komoly munkavédelmi kockázatot jelent egy esetleges hatósági vizsgálat során.
Gyakori tévedések a méretezés során
A mindennapi integrátori gyakorlatban több olyan visszatérő hiba figyelhető meg, amelyek lerontják a védelem megbízhatóságát:
- A munkadarab kiterjedésének figyelmen kívül hagyása: A távolságot a robot üres mechanikai karjához mérik, de elfelejtik, hogy a manipulátor egy 1200 mm hosszú fémlemezt mozgat, amely a védőzóna felé nyúlik ki.
- A reflexidő túlzott optimizmusa: Csak a robotvezérlő szoftveres leállási idejét veszik alapul, megfeledkezve a köztes biztonsági relék és mágneskapcsolók kapcsolási idejéről.
- Átlépési lehetőség a fényfüggöny mögé: Ha a függöny és a veszélyes tér között 75 mm-nél nagyobb rés marad, a kezelő beléphet a kettő közé anélkül, hogy a sugár megszakadna, így a robot újra elindulhat mögötte.
- Tükröződő felületek figyelmen kívül hagyása lézerszkennereknél: A fényes acéllemezek vagy a felmosott, vizes műgyanta padló megtévesztheti az optikát, megnövelve a holttereket.
Gyakorlati teendők a tervezőasztalon
Egy új robotcella építésekor vagy meglévő átalakításakor érdemes módszeresen eljárni a hibák elkerülése érdekében. Első lépésként pontosan rögzíteni kell a gép mechanikai végállásait és a szoftveres zónakorlátokat (SafeMove, Safety Operation funkciók). Ezek segítségével a kar fizikailag meggátolható abban, hogy bizonyos koordinátákon túlhaladjon, így csökkenthető a szükséges védőtér mérete.
Ezt követően határozza meg a hozzáférési pontok jellegét. A folyamatos adagolást igénylő nyílásokhoz alkalmazzon megfelelő felbontású fényfüggönyt pontos C póttávolsággal számolva. A ritkán látogatott szervizpontokra szereljen biztonsági reteszes ajtót, amely kizárja a véletlenszerű benyitást. Végezetül pedig végeztesse el a leállási idő műszeres mérését terhelt állapotban, és az eredmények alapján jelölje ki a sárga-fekete padlóvonalakat. A gondosan kimért zóna hosszú távon védi meg a dolgozók épségét és az üzem termelékenységét.